


कावासाकी रोबोट
प्रकल्पाच्या आवश्यकता
१. उत्पादन कार्यक्रम
६०० सेट/दिवस (११७/११८ बेअरिंग पेडस्ट्रल)
२. प्रक्रिया लाइनसाठीच्या आवश्यकता:
१) स्वयंचलित उत्पादन लाइनसाठी योग्य एनसी मशीनिंग सेंटर;
२) हायड्रॉलिक फ्रॉक क्लॅम्प;
३) स्वयंचलित लोडिंग आणि ब्लँकिंग उपकरण आणि वहन उपकरण;
४) एकूण प्रक्रिया तंत्रज्ञान आणि प्रक्रिया चक्र वेळ;
उत्पादन लाइनची मांडणी
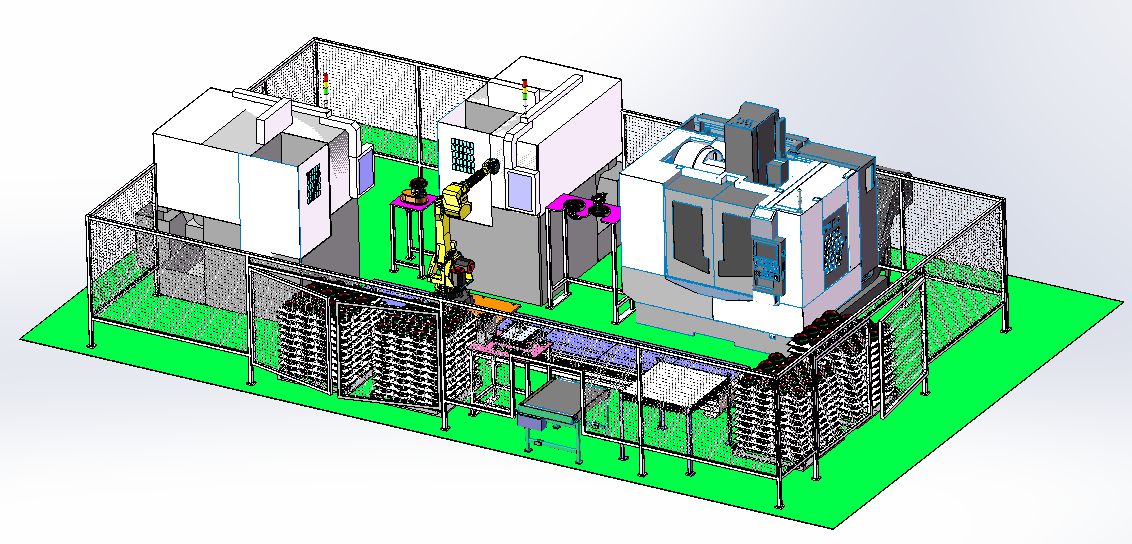
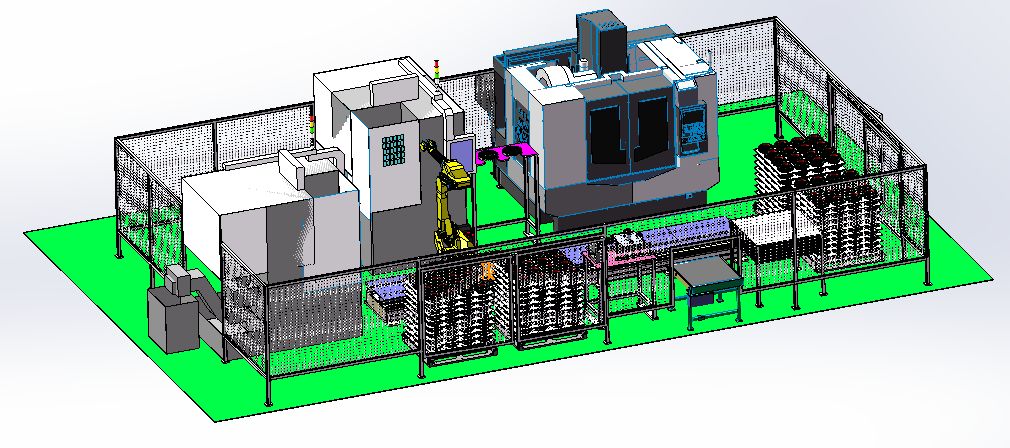
उत्पादन लाइनची मांडणी
रोबोटच्या कृतींचा परिचय:
१. अंदाजे मशीनिंग केलेल्या आणि ठेवलेल्या बास्केट हाताने लोडिंग टेबलवर (लोडिंग टेबल क्र. १ आणि क्र. २) ठेवा आणि पुष्टी करण्यासाठी बटण दाबा;
२. रोबोट क्र. १ लोडिंग टेबलच्या ट्रेकडे जातो, व्हिजन सिस्टीम उघडतो, भाग A आणि B अनुक्रमे पकडून अँगल्युलर व्ह्यूइंग स्टेशनवर लोडिंगच्या सूचनेची वाट पाहण्यासाठी हलवतो;
३. लोडिंगची सूचना अँगल रेकग्निशन स्टेशनद्वारे पाठवली जाते. रोबोट भाग क्र. १ ला टर्नटेबलच्या पोझिशनिंग एरियामध्ये ठेवतो. टर्नटेबल फिरवा आणि अँगल रेकग्निशन सिस्टीम सुरू करा, कोनीय स्थिती निश्चित करा, टर्नटेबल थांबवा आणि भाग क्र. १ चे कोनीय रेकग्निशन पूर्ण करा;
४. कोनीय ओळख प्रणाली ब्लँकिंग कमांड पाठवते, आणि रोबोट भाग क्र. १ उचलून भाग क्र. २ ओळखीसाठी ठेवतो. टर्नटेबल फिरतो आणि कोनीय स्थिती निश्चित करण्यासाठी कोनीय ओळख प्रणाली सुरू होते. टर्नटेबल थांबतो आणि भाग क्र. २ ची कोनीय ओळख पूर्ण होते, आणि ब्लँकिंग कमांड पाठवली जाते;
५. रोबोटला नं. १ व्हर्टिकल लेथची ब्लँकिंग कमांड मिळते, तो मटेरियल ब्लँकिंग आणि लोडिंगसाठी नं. १ व्हर्टिकल लेथच्या लोडिंग आणि ब्लँकिंग पोझिशनवर जातो. ही क्रिया पूर्ण झाल्यावर, व्हर्टिकल लेथचे सिंगल-पीस मशीनिंग सायकल सुरू होते;
६. रोबोट नं. १ व्हर्टिकल लेथने तयार केलेले उत्पादन घेतो आणि ते वर्कपीस रोल-ओव्हर टेबलवरील नं. १ स्थानावर ठेवतो;
७. रोबोट क्रमांक २ व्हर्टिकल लेथची ब्लँकिंग कमांड स्वीकारतो, मटेरियल ब्लँकिंग आणि लोडिंगसाठी क्रमांक २ व्हर्टिकल लेथच्या लोडिंग आणि ब्लँकिंग पोझिशनवर जातो, आणि नंतर ही क्रिया पूर्ण होते, आणि व्हर्टिकल लेथचे सिंगल-पीस प्रोसेसिंग सायकल सुरू होते;
८. रोबोट क्रमांक २ व्हर्टिकल लेथने तयार केलेले उत्पादन घेतो आणि ते वर्कपीस रोल-ओव्हर टेबलवरील क्रमांक २ च्या जागी ठेवतो;
९. रोबोट व्हर्टिकल मशीनिंगकडून ब्लँकिंग कमांडची वाट पाहतो;
१०. व्हर्टिकल मशीनिंग ब्लँकिंग कमांड पाठवते, आणि रोबोट व्हर्टिकल मशीनिंगच्या लोडिंग आणि ब्लँकिंग पोझिशनवर जातो, अनुक्रमे स्टेशन क्रमांक १ आणि २ चे वर्कपीस पकडून ब्लँकिंग ट्रेवर हलवतो आणि ते वर्कपीस अनुक्रमे ट्रेवर ठेवतो; रोबोट रोल-ओव्हर टेबलवर जाऊन वर्कपीस क्रमांक १ आणि २ पकडून अनुक्रमे व्हर्टिकल मशीनिंगच्या लोडिंग आणि ब्लँकिंग पोझिशनवर पाठवतो, आणि व्हर्टिकल मशीनिंगचे लोडिंग पूर्ण करण्यासाठी वर्कपीस अनुक्रमे हायड्रॉलिक क्लॅम्पच्या स्टेशन क्रमांक १ आणि २ च्या पोझिशनिंग एरियामध्ये ठेवतो. रोबोट व्हर्टिकल मशीनिंगच्या सुरक्षित अंतराच्या बाहेर जातो आणि एक प्रोसेसिंग सायकल सुरू करतो;
११. रोबोट क्र. १ लोडिंग ट्रेकडे जातो आणि दुय्यम चक्र कार्यक्रमाच्या प्रारंभासाठी तयारी करतो;
वर्णन:
१. रोबोट लोडिंग ट्रेवर १६ नग (एक थर) घेतो. रोबोट सक्शन कप चिमटा काढून टाकेल आणि पार्टिशन प्लेट तात्पुरत्या साठवणुकीच्या टोपलीत ठेवेल;
२. रोबोट ब्लँकिंग ट्रेवर १६ नग (एका थरात) पॅक करतो. रोबोटने एकदा सक्शन कपचा चिमटा बदलायला हवा, आणि तात्पुरत्या साठवणुकीच्या टोपलीतून भागांच्या विभाजक पृष्ठभागावर विभाजन प्लेट ठेवायला हवी;
३. तपासणीच्या वारंवारतेनुसार, रोबोट मॅन्युअल सॅम्पलिंग टेबलवर भाग ठेवतो याची खात्री करा;
| 1 | मशीनिंग चक्राचे वेळापत्रक | ||||||||||||||
| 2 | ग्राहक | वर्कपीस मटेरियल | QT450-10-GB/T1348 | मशीन टूलचे मॉडेल | संग्रहण क्रमांक | ||||||||||
| 3 | उत्पादनाचे नाव | ११७ बेअरिंग सीट | रेखाचित्र क्र. | डीझेड९०१२९३२०११७ | तयारीची तारीख | २०२०.०१.०४ | यांनी तयार केले | ||||||||
| 4 | प्रक्रिया पायरी | चाकू क्र. | मशीनिंग सामग्री | साधनाचे नाव | कटिंग व्यास | कटिंग स्पीड | फिरण्याचा वेग | प्रत्येक क्रांतीसाठी फीड | मशीन टूलद्वारे फीड | कलमांची संख्या | प्रत्येक प्रक्रिया | मशीनिंग वेळ | निष्क्रिय वेळ | चार-अक्षीय फिरण्याची वेळ | साधन बदलण्याची वेळ |
| 5 | नाही. | नाही. | डेसॉरिप्शन | साधने | डी मिमी | n | आर पीएम | मिमी/रेव्ह | मिमी/मिनिट | वेळा | mm | सेकंद | सेकंद | सेकंद | |
| 6 | 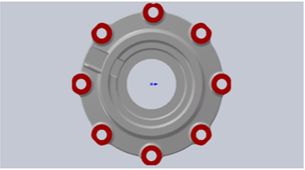 | ||||||||||||||
| 7 | 1 | टी०१ | माउंटिंग होल पृष्ठभागाचे मिलिंग | ४०-फेस मिलिंग कटरचा व्यास | ४०.०० | १८० | १४३३ | १.०० | १४३३ | 8 | ४०.० | १३.४० | 8 | 4 | |
| 8 | १७ व्यासाचे माउंटिंग होल पाडा. | डीआयए १७ संयुक्त ड्रिल | १७.०० | १०० | १८७३ | ०.२५ | ४६८ | 8 | ३२.० | ३२.८० | 8 | 4 | |||
| 9 | T03 | DIA 17 छिद्रांचे मागील चॅम्फरिंग | रिव्हर्स चॅम्फरिंग कटर | १६.०० | १५० | २९८६ | ०.३० | ८९६ | 8 | ३०.० | १६.०८ | 16 | 4 | ||
| 10 | वर्णन: | वेळ वाचवणे: | 62 | दुसरा | फिक्स्चरने क्लॅम्पिंग करण्यासाठी आणि साहित्य लोड व ब्लँक करण्यासाठी लागणारा वेळ: | ३०.०० | दुसरा | ||||||||
| 11 | सहाय्यक वेळ: | 44 | दुसरा | एकूण मशीनिंग मनुष्य-तास: | १३६.२७ | दुसरा | |||||||||
| 1 | मशीनिंग चक्राचे वेळापत्रक | |||||||||||||||||
| 2 | ग्राहक | वर्कपीस मटेरियल | QT450-10-GB/T1348 | मशीन टूलचे मॉडेल | संग्रहण क्रमांक | |||||||||||||
| 3 | उत्पादनाचे नाव | ११८ बेअरिंग सीट | रेखाचित्र क्र. | डीझेड९०१२९३२०११८ | तयारीची तारीख | २०२०.०१.०४ | यांनी तयार केले | |||||||||||
| 4 | प्रक्रिया पायरी | चाकू क्र. | मशीनिंग सामग्री | साधनाचे नाव | कटिंग व्यास | कटिंग स्पीड | फिरण्याचा वेग | प्रत्येक क्रांतीसाठी फीड | मशीन टूलद्वारे फीड | कलमांची संख्या | प्रत्येक प्रक्रिया | मशीनिंग वेळ | निष्क्रिय वेळ | चार-अक्षीय फिरण्याची वेळ | साधन बदलण्याची वेळ | |||
| 5 | नाही. | नाही. | डेसॉरिप्शन | साधने | डी मिमी | n | आर पीएम | मिमी/रेव्ह | मिमी/मिनिट | वेळा | mm | सेकंद | सेकंद | सेकंद | ||||
| 6 | 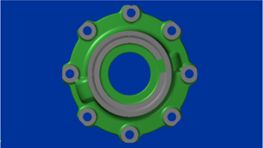
| |||||||||||||||||
| 7 | 1 | टी०१ | माउंटिंग होल पृष्ठभागाचे मिलिंग | ४०-फेस मिलिंग कटरचा व्यास | ४०.०० | १८० | १४३३ | १.०० | १४३३ | 8 | ४०.० | १३.४० | 8 | 4 | ||||
| 8 | T02 | १७ व्यासाचे माउंटिंग होल पाडा. | डीआयए १७ संयुक्त ड्रिल | १७.०० | १०० | १८७३ | ०.२५ | ४६८ | 8 | ३२.० | ३२.८० | 8 | 4 | |||||
| 9 | T03 | DIA 17 छिद्रांचे मागील चॅम्फरिंग | रिव्हर्स चॅम्फरिंग कटर | १६.०० | १५० | २९८६ | ०.३० | ८९६ | 8 | ३०.० | १६.०८ | 16 | 4 | |||||
| 10 | वर्णन: | वेळ वाचवणे: | 62 | दुसरा | फिक्स्चरने क्लॅम्पिंग करण्यासाठी आणि साहित्य लोड व ब्लँक करण्यासाठी लागणारा वेळ: | ३०.०० | दुसरा | |||||||||||
| 11 | सहाय्यक वेळ: | 44 | दुसरा | एकूण मशीनिंग मनुष्य-तास: | १३६.२७ | दुसरा | ||||||||||||
| 12 | ||||||||||||||||||
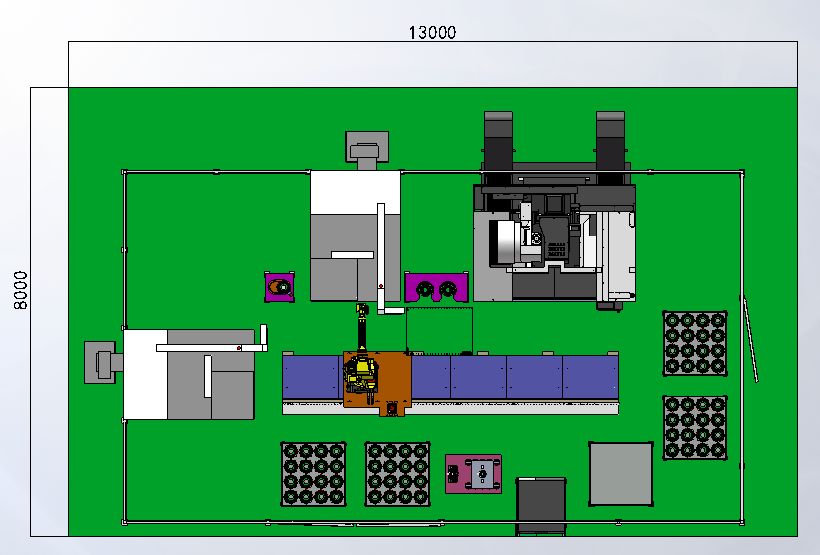
उत्पादन लाइनचे व्याप्ती क्षेत्र
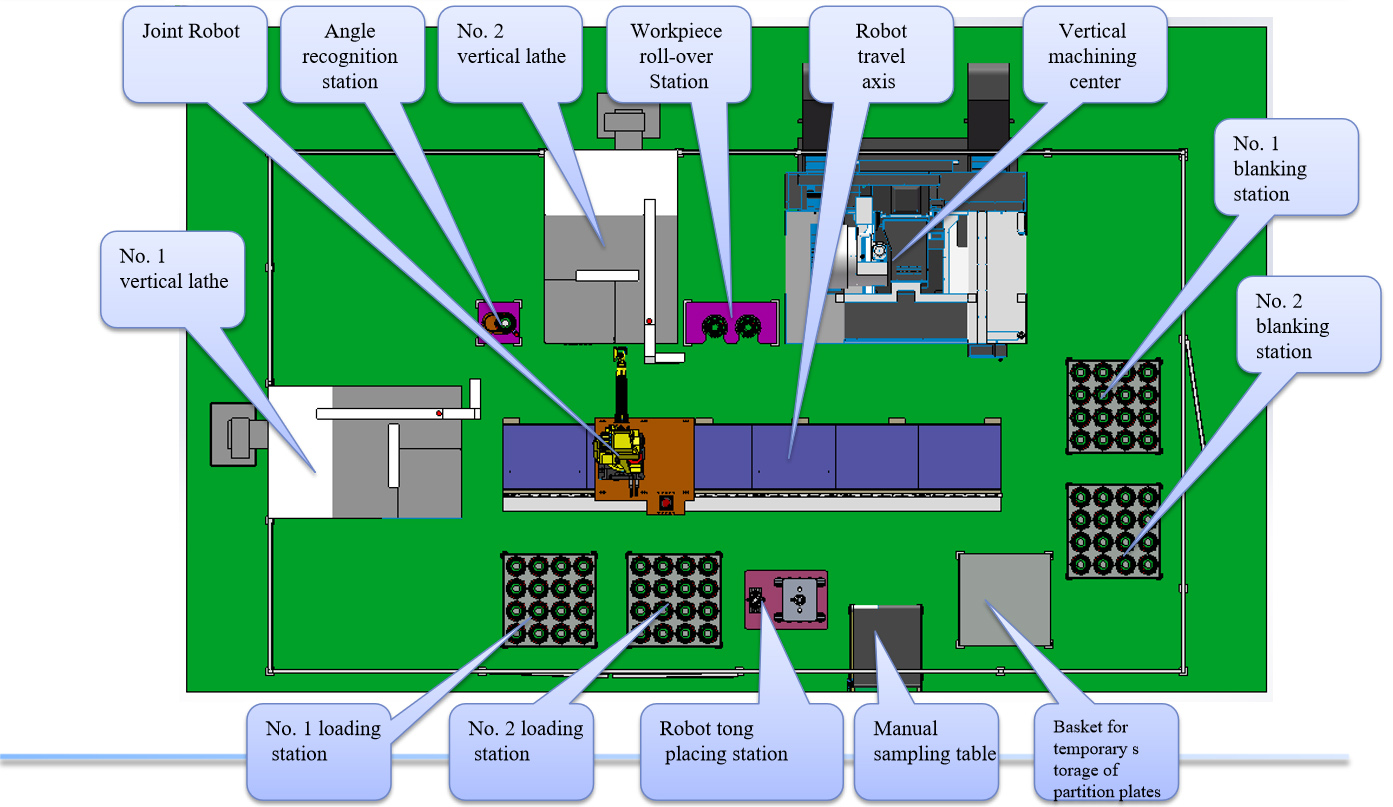
उत्पादन लाइनच्या मुख्य कार्यात्मक घटकांचा परिचय
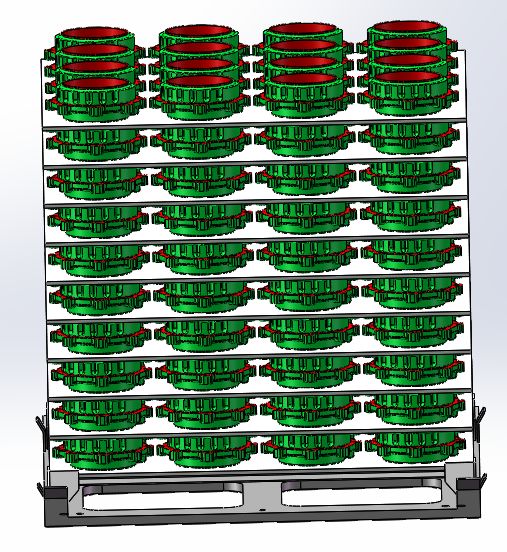
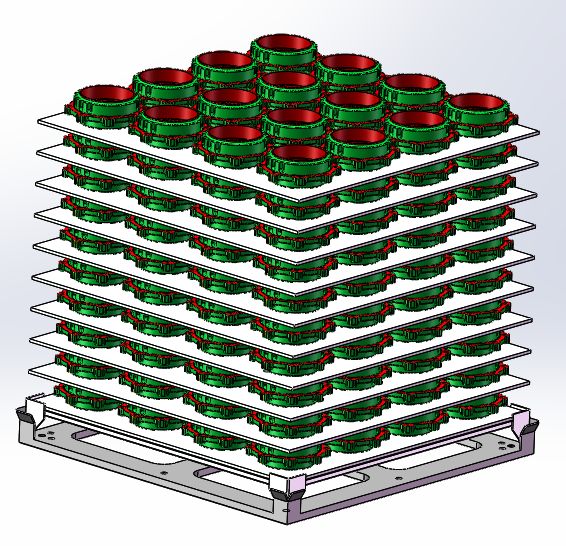
लोडिंग आणि ब्लँकिंग प्रणालीचा परिचय
या योजनेतील स्वयंचलित उत्पादन लाइनसाठी साठवणुकीचे उपकरण म्हणजे: स्टॅक केलेला ट्रे (प्रत्येक ट्रेवर पॅक करायच्या नगसंख्येबद्दल ग्राहकाशी वाटाघाटी केल्या जातील), आणि वर्कपीस ब्लँकचे ३डी रेखाचित्र किंवा प्रत्यक्ष वस्तू दिल्यानंतर ट्रेमधील वर्कपीसची जागा निश्चित केली जाईल.
१. कामगार साधारणपणे प्रक्रिया केलेले भाग मटेरियल ट्रेवर (आकृतीत दाखवल्याप्रमाणे) पॅक करतात आणि फोर्कलिफ्टने त्यांना निर्धारित ठिकाणी नेतात;
२. फोर्कलिफ्टचा ट्रे बदलल्यानंतर, पुष्टी करण्यासाठी बटण स्वतः दाबा;
३. रोबोट लोडिंगचे काम करण्यासाठी वर्कपीसला पकडतो;
रोबोट प्रवास अक्षाची ओळख
या रचनेत एक जॉइंट रोबोट, एक सर्वो मोटर ड्राइव्ह आणि एक पिनियन व रॅक ड्राइव्ह यांचा समावेश आहे, जेणेकरून रोबोट पुढे-मागे सरळ रेषेत गती करू शकेल. हे एकाच रोबोटद्वारे अनेक मशीन टूल्सना सेवा देण्याचे आणि अनेक स्टेशन्सवर वर्कपीस पकडण्याचे कार्य साध्य करते आणि जॉइंट रोबोट्सची कार्यक्षेत्राची व्याप्ती वाढवू शकते;
ट्रॅव्हलिंग ट्रॅकमध्ये स्टील पाईप्सने वेल्ड केलेला बेस वापरला जातो आणि तो सर्वो मोटर, पिनियन आणि रॅक ड्राइव्हद्वारे चालवला जातो, ज्यामुळे जॉइंट रोबोटचे कार्यक्षेत्र वाढते आणि रोबोटच्या वापराचा दर प्रभावीपणे सुधारतो; ट्रॅव्हलिंग ट्रॅक जमिनीवर स्थापित केला जातो;

कुका रोबोट: KR-50-R2100-2C

| मूलभूत डेटा | |
| प्रकार | केआर ५० आर२१००-२ सी |
| अक्षांची संख्या | 6 |
| कमाल कव्हरेज | २१०१ मिमी |
| पोझची पुनरावृत्तीक्षमता (आयएसओ ९२८३) | ±०.०५ मिमी |
| वजन | ५५३ किलो |
| रोबोटचे संरक्षण वर्गीकरण | संरक्षण रेटिंग, आयपी६५ / आयपी६७ इन-लाइन मनगट (आयईसी ६०५२९) |
| माउंटिंग स्थिती | कमाल मर्यादा, अनुज्ञेय झुकाव कोन ≤ ०º |
| पृष्ठभागावरील अंतिम रूप, रंगकाम | बेस फ्रेम: काळा (RAL 9005); हलणारे भाग: कुका ऑरेंज २५६७ |
| सभोवतालचे तापमान | |
| ऑपरेशन | २८३ केल्विन ते ३२८ केल्विन (० अंश सेल्सियस ते +५५ अंश सेल्सियस) |
| साठवणूक आणि वाहतूक | २३३ केल्विन ते ३३३ केल्विन (-४०°से ते +६०°से) |
रोबोटच्या मागील आणि खालच्या बाजूस हालचालीसाठी विस्तृत जागा असल्यामुळे, हे मॉडेल सीलिंग लिफ्टिंगसह बसवता येते. रोबोटची बाजूची रुंदी मर्यादेपर्यंत कमी केल्यामुळे, त्याला शेजारील रोबोट, क्लॅम्प किंवा वर्कपीसच्या अगदी जवळ बसवणे शक्य होते. स्टँडबाय स्थितीपासून कार्यरत स्थितीपर्यंत उच्च-गतीची हालचाल आणि कमी अंतराच्या हालचालीदरम्यान जलद पोझिशनिंग शक्य होते.
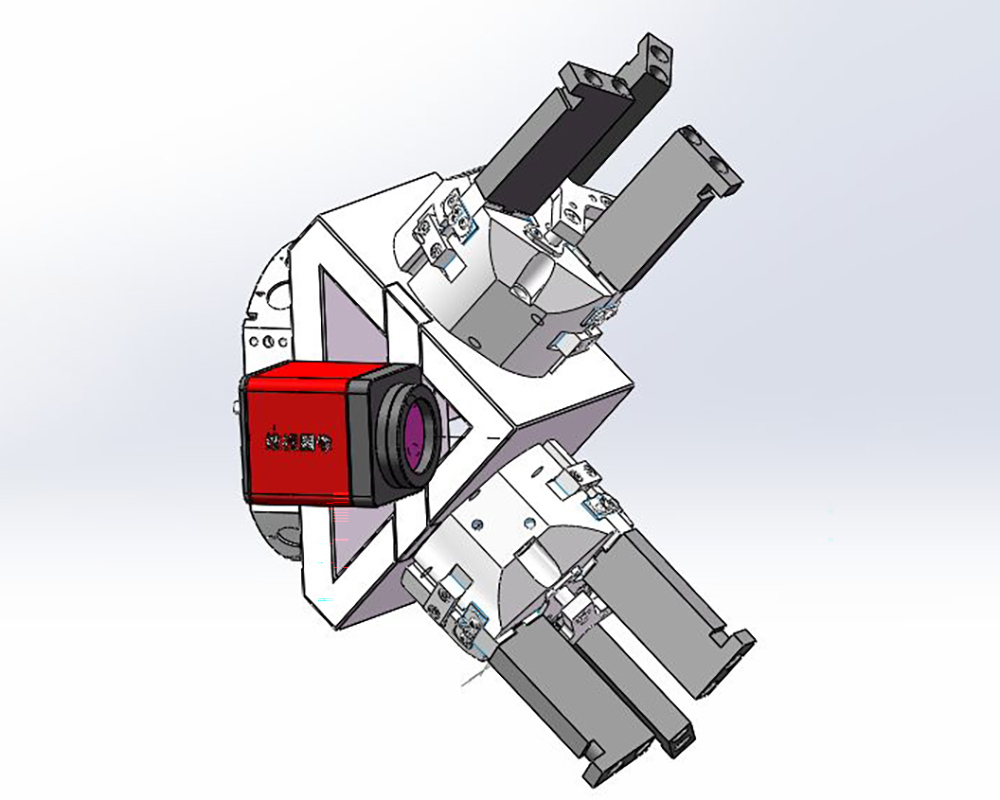
बुद्धिमान रोबोट लोडिंग आणि ब्लँकिंग टोंग यंत्रणा
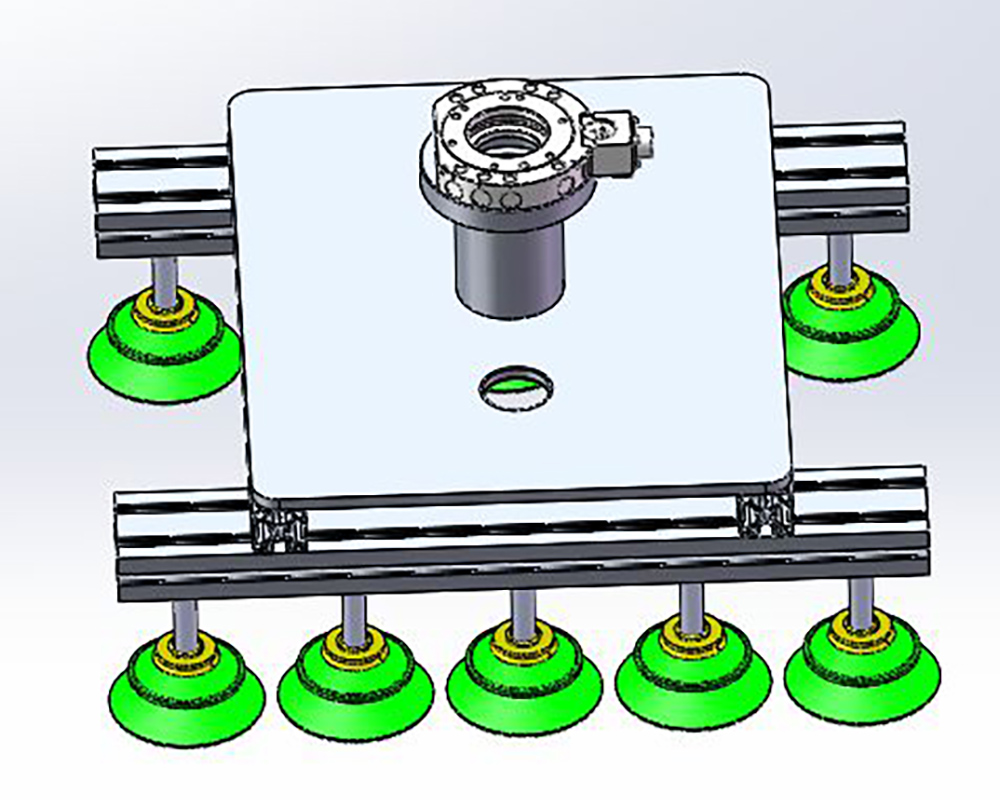
रोबोट विभाजन प्लेट चिमटा यंत्रणा
वर्णन:
१. या भागाची वैशिष्ट्ये लक्षात घेता, आम्ही साहित्य लोड करण्यासाठी आणि ब्लँक करण्यासाठी तीन-पंजे बाह्य आधार पद्धत वापरतो, ज्यामुळे मशीन टूलमध्ये भागांचे जलद टर्निंग साध्य करता येते;
२. भागांची क्लॅम्पिंग स्थिती आणि दाब सामान्य आहेत की नाही हे तपासण्यासाठी यंत्रणेमध्ये पोझिशन डिटेक्शन सेन्सर आणि प्रेशर सेन्सर बसवलेले आहेत;
३. यंत्रणेमध्ये दाबयंत्र बसवलेले आहे, आणि वीजपुरवठा खंडित झाल्यास व मुख्य हवा परिपथाचा गॅस बंद झाल्यास कार्यवस्तू कमी वेळात खाली पडणार नाही;
४. हाताने बदलणारे उपकरण वापरले आहे. बदलणाऱ्या चिमट्याच्या यंत्रणेद्वारे विविध प्रकारच्या साहित्याला पकडण्याचे काम जलदगतीने पूर्ण करता येते.
टोंग बदलण्याच्या उपकरणाचा परिचय
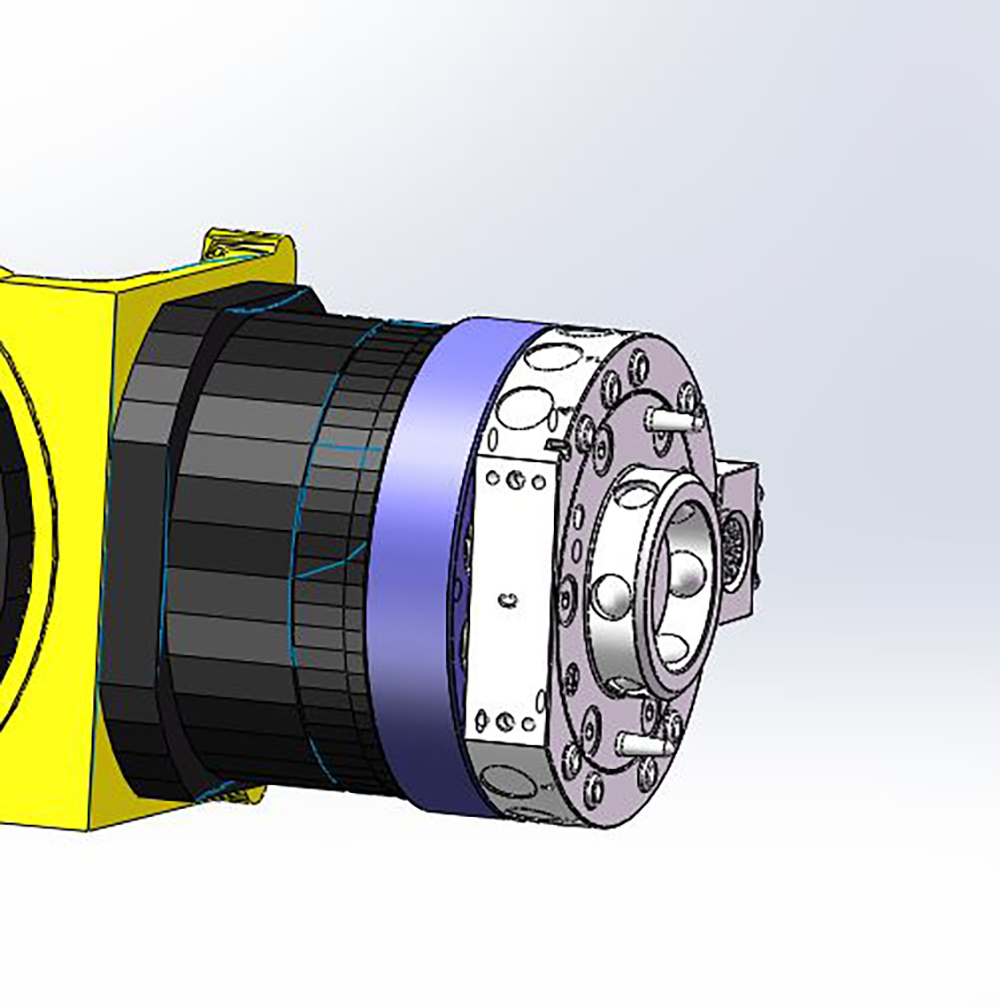
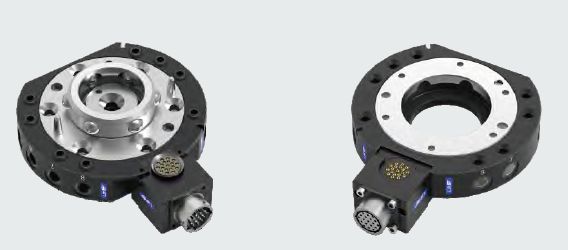
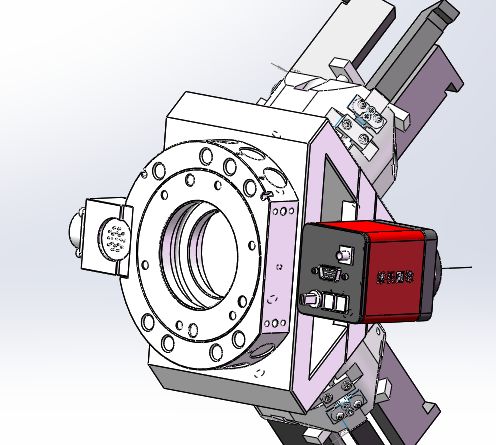
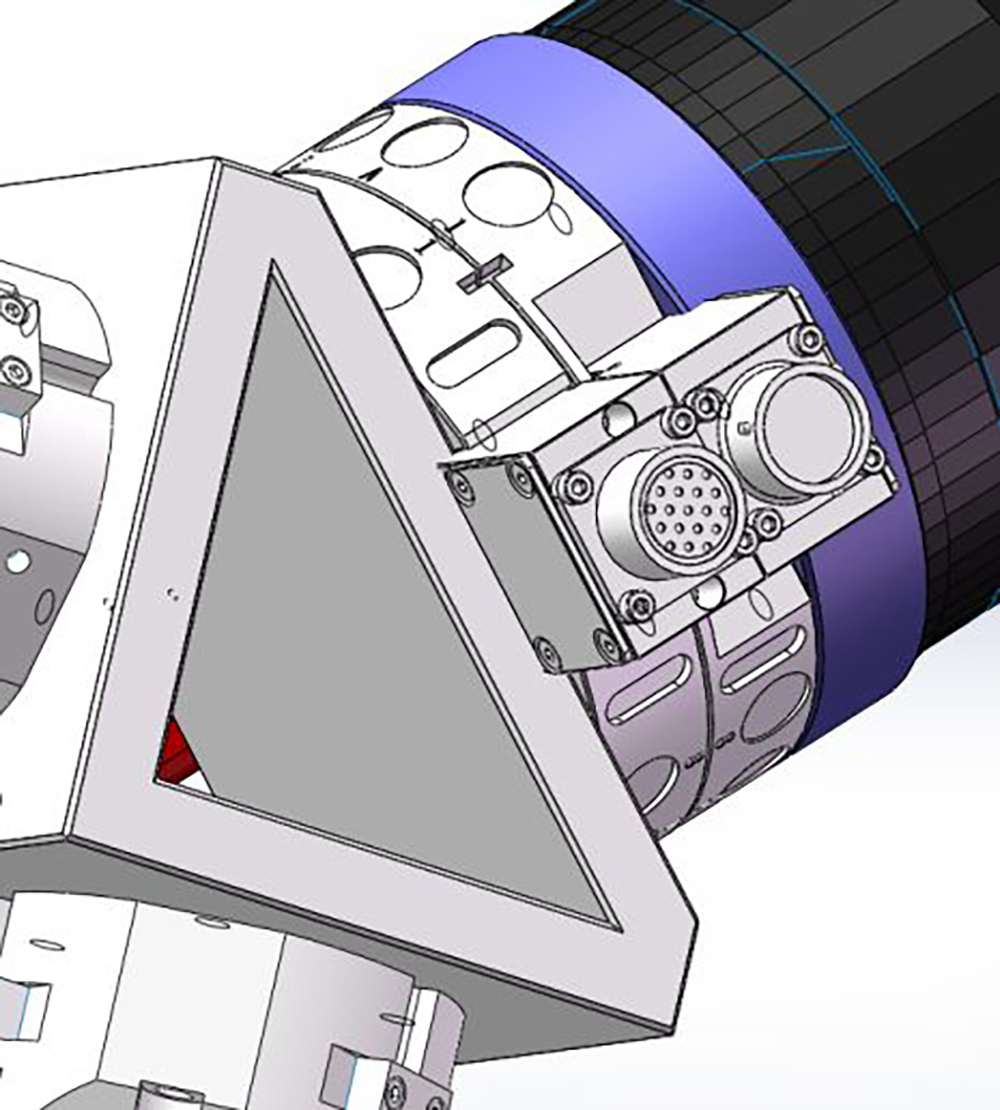
रोबोटचे टॉंग्स, टूल एंड्स आणि इतर ॲक्ट्युएटर्स जलदगतीने बदलण्यासाठी अचूक टॉंग बदलणाऱ्या उपकरणाचा वापर केला जातो. यामुळे उत्पादनाचा निष्क्रिय वेळ कमी होतो आणि रोबोटची लवचिकता वाढते, याची वैशिष्ट्ये खालीलप्रमाणे आहेत:
१. हवेचा दाब सैल करून घट्ट करा;
२. विविध ऊर्जा, द्रव आणि वायू मॉड्यूल्स वापरले जाऊ शकतात;
३. मानक संरचना हवेच्या स्रोताशी त्वरित जोडली जाऊ शकते;
४. विशेष विमा संस्था अपघाताने गॅस पुरवठा खंडित होण्याचा धोका टाळू शकतात;
५. स्प्रिंगची प्रतिक्रिया शक्ती नाही; ६. ऑटोमेशन क्षेत्रासाठी लागू;
व्हिजन सिस्टम-औद्योगिक कॅमेऱ्याची ओळख
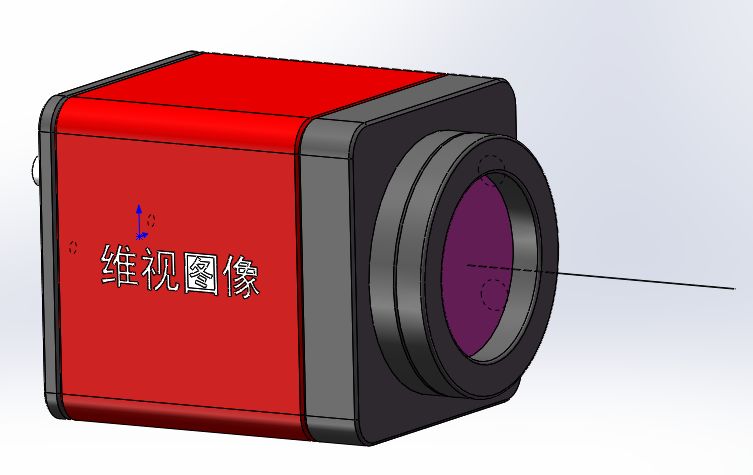
१. कॅमेऱ्यामध्ये उच्च-गुणवत्तेच्या CCD आणि CMDS चिप्सचा वापर केला जातो, ज्यामुळे त्यात उच्च रिझोल्यूशन गुणोत्तर, उच्च संवेदनशीलता, उच्च सिग्नल-टू-फ्रिक्वेन्सी गुणोत्तर, विस्तृत डायनॅमिक रेंज, उत्कृष्ट इमेजिंग गुणवत्ता आणि प्रथम-श्रेणी रंग पुनर्स्थापना क्षमता ही वैशिष्ट्ये आहेत;
२. एरिया अॅरे कॅमेऱ्यामध्ये दोन डेटा ट्रान्समिशन मोड आहेत: गिगाबिट इथरनेट (GigE) इंटरफेस आणि USB3.0 इंटरफेस;
३. कॅमेऱ्याची रचना संक्षिप्त, आकाराने लहान, वजनाने हलका आणि स्थापित करण्यास सोपा आहे. उच्च ट्रान्समिशन गती, मजबूत अँटी-इंटरफेरन्स क्षमता, उच्च-गुणवत्तेच्या प्रतिमेचे स्थिर आउटपुट; हे कोड वाचन, दोष शोधन, DCR आणि पॅटर्न ओळखण्यासाठी लागू आहे; कलर कॅमेऱ्यामध्ये मजबूत रंग पुनर्स्थापना क्षमता आहे, जो उच्च रंग ओळखण्याच्या आवश्यकतेच्या परिस्थितीसाठी योग्य आहे;
कोनीय स्वयंचलित ओळख प्रणालीचा परिचय
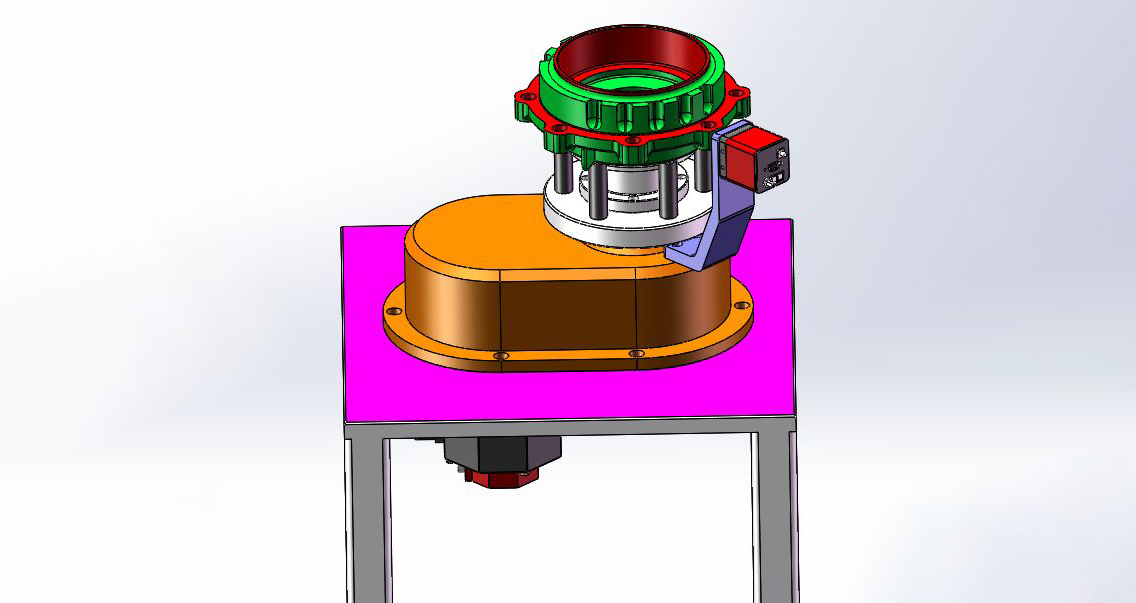
कार्य परिचय
१. रोबोट लोडिंग बास्केटमधून वर्कपीस पकडतो आणि त्यांना टर्नटेबलच्या पोझिशनिंग एरियामध्ये पाठवतो;
२. सर्वो मोटरच्या चालनाने टर्नटेबल फिरतो;
३. दृश्य प्रणाली (औद्योगिक कॅमेरा) कोनीय स्थिती ओळखण्याचे काम करते आणि आवश्यक कोनीय स्थिती निश्चित करण्यासाठी टर्नटेबल थांबतो;
४. रोबोट वर्कपीस बाहेर काढतो आणि कोनीय ओळख पटवण्यासाठी दुसरा तुकडा आत ठेवतो;
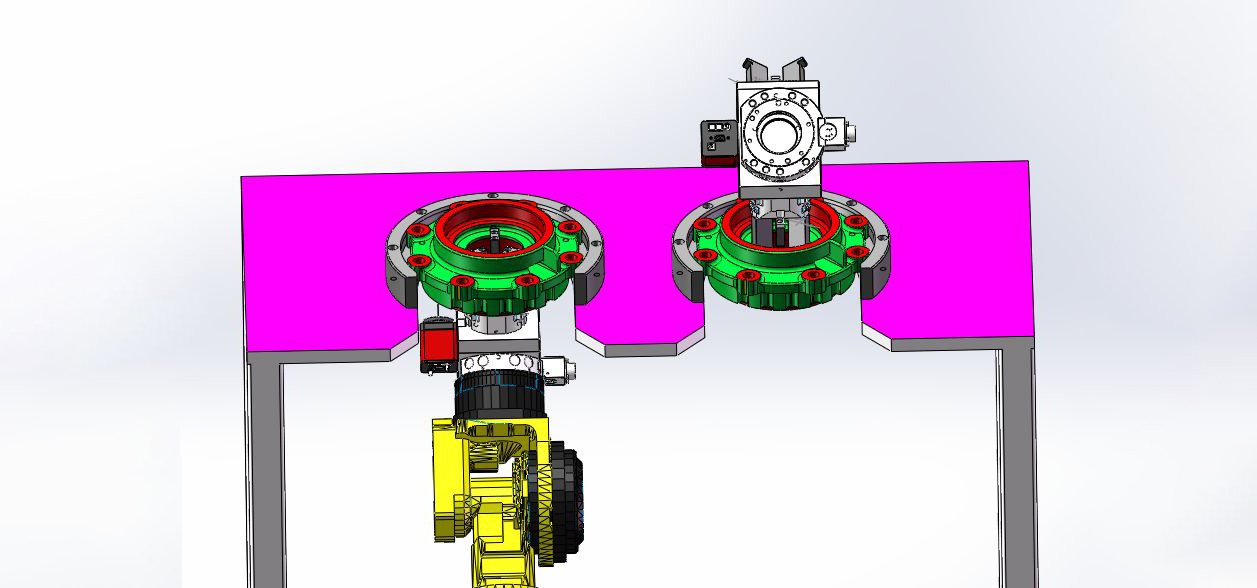
वर्कपीस रोल-ओव्हर टेबलची ओळख
रोल-ओव्हर स्टेशन:
१. रोबोट वर्कपीस घेतो आणि रोल-ओव्हर टेबलवरील पोझिशनिंग एरियामध्ये ठेवतो (आकृतीमधील डावे स्टेशन);
२. रोबोट वर्कपीसला वरून पकडतो, ज्यामुळे वर्कपीस उलटतो;
रोबोट चिमटा टेबलवर ठेवत आहे
कार्य परिचय
१. भागांचा प्रत्येक थर लोड केल्यानंतर, स्तरित विभाजन प्लेट विभाजन प्लेट्ससाठी असलेल्या तात्पुरत्या साठवणुकीच्या बास्केटमध्ये ठेवली जाईल;
२. टोंग बदलण्याच्या उपकरणाद्वारे रोबोटच्या जागी सक्शन कप टोंग्स त्वरीत बदलता येतात आणि विभाजन प्लेट्स काढता येतात;
३. पार्टिशन प्लेट्स व्यवस्थित बसवल्यानंतर, सक्शन कप टोंग काढून टाका आणि साहित्य लोड करणे व ब्लँकिंगचे काम पुढे चालू ठेवण्यासाठी त्याच्या जागी न्यूमॅटिक टोंग लावा;
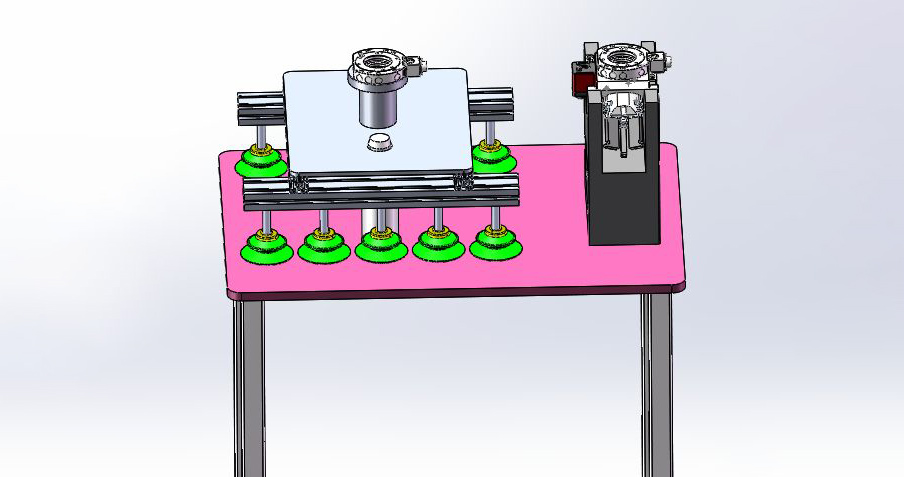
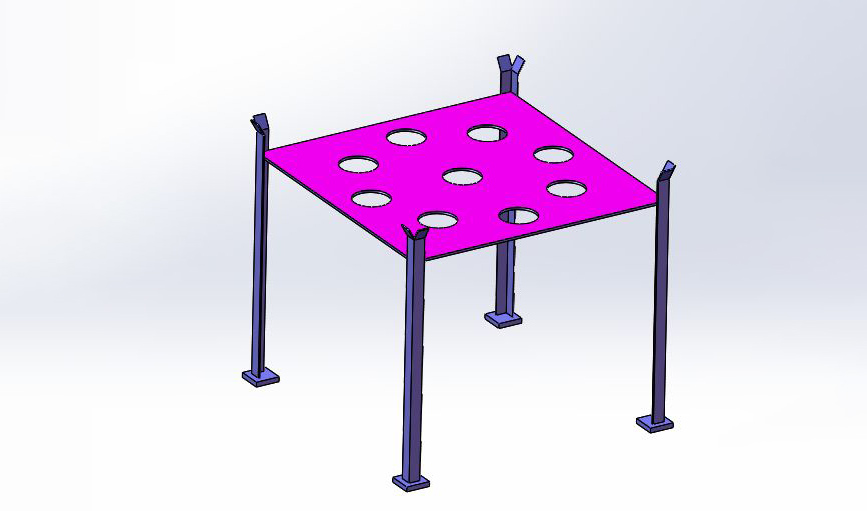
पार्टिशन प्लेट्सच्या तात्पुरत्या साठवणुकीसाठीची टोपली
कार्य परिचय
१. लोडिंगसाठीच्या पार्टिशन प्लेट्स प्रथम काढल्या जातात आणि ब्लँकिंगसाठीच्या पार्टिशन प्लेट्स नंतर वापरल्या जातात, त्यामुळे पार्टिशन प्लेट्ससाठी एका तात्पुरत्या बास्केटची रचना आणि नियोजन केले आहे;
२. लोडिंग पार्टीशन प्लेट्स हाताने ठेवल्या जातात आणि त्यांमध्ये सुसंगतता नसते. पार्टीशन प्लेट तात्पुरत्या स्टोरेज बास्केटमध्ये ठेवल्यानंतर, रोबोट ती बाहेर काढून व्यवस्थित ठेवू शकतो;
मॅन्युअल सॅम्पलिंग टेबल
वर्णन:
१. उत्पादनाच्या वेगवेगळ्या टप्प्यांसाठी वेगवेगळी मॅन्युअल रँडम सॅम्पलिंग फ्रिक्वेन्सी सेट करा, ज्यामुळे ऑनलाइन मापनाच्या परिणामकारकतेवर प्रभावीपणे देखरेख ठेवता येते;
२. वापरासाठी सूचना: मॅनिप्युलेटर, हाताने सेट केलेल्या फ्रिक्वेन्सीनुसार वर्कपीसला सॅम्पलिंग टेबलवरील निर्धारित जागी ठेवेल आणि लाल दिव्याने सूचना देईल. इन्स्पेक्टर वर्कपीसला संरक्षणाबाहेरील सुरक्षित क्षेत्रात नेण्यासाठी बटण दाबेल, मोजमापासाठी वर्कपीस बाहेर काढेल आणि मोजमाप झाल्यावर ते वेगळे साठवून ठेवेल;
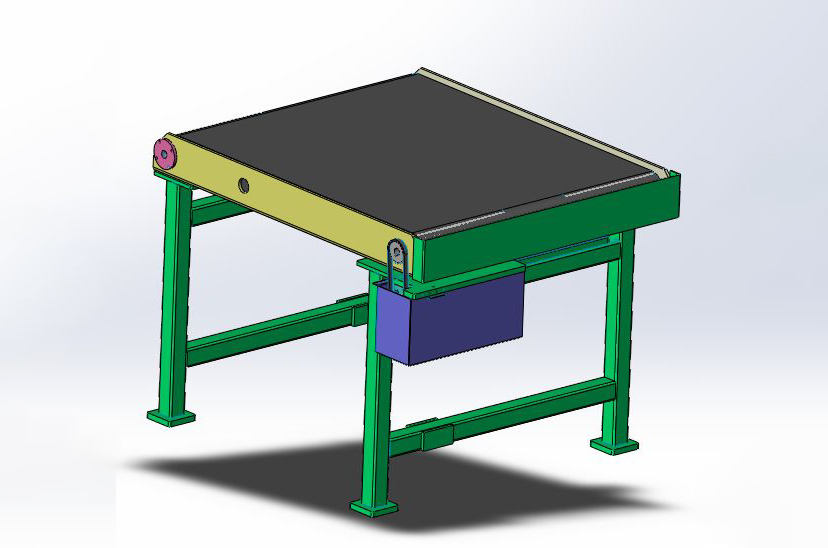
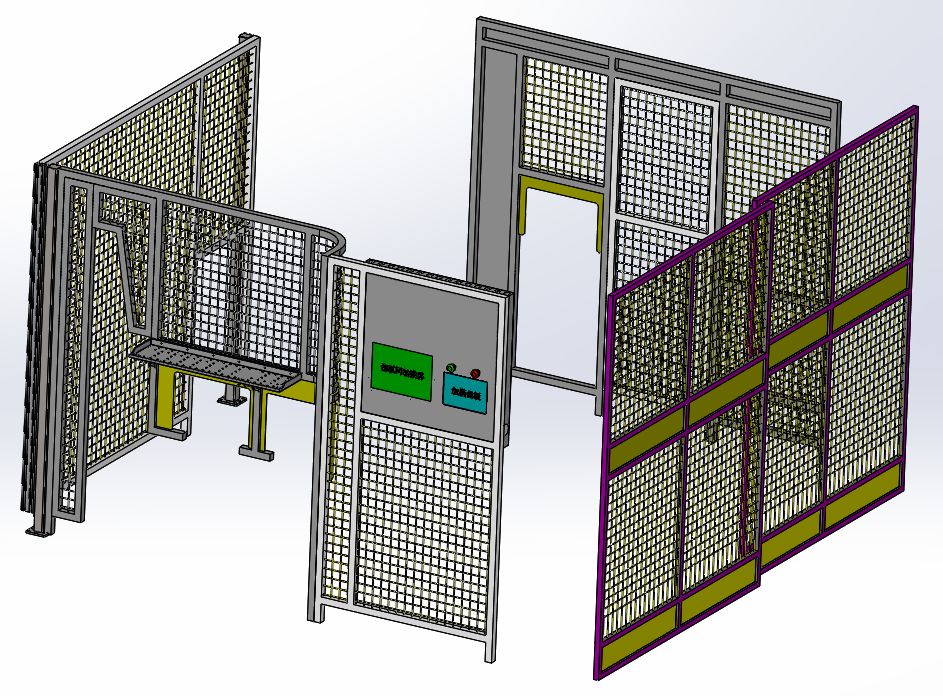
संरक्षक घटक
हे हलक्या वजनाच्या ॲल्युमिनियम प्रोफाइल (40×40) + जाळी (50×50) पासून बनलेले आहे, आणि टच स्क्रीन व इमर्जन्सी स्टॉप बटण संरक्षक घटकांवर एकत्रित केले जाऊ शकतात, ज्यामुळे सुरक्षितता आणि सौंदर्य यांचा मेळ साधला जातो.
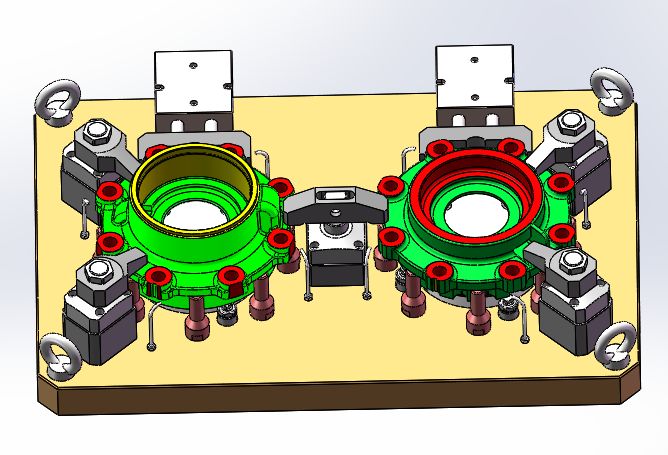
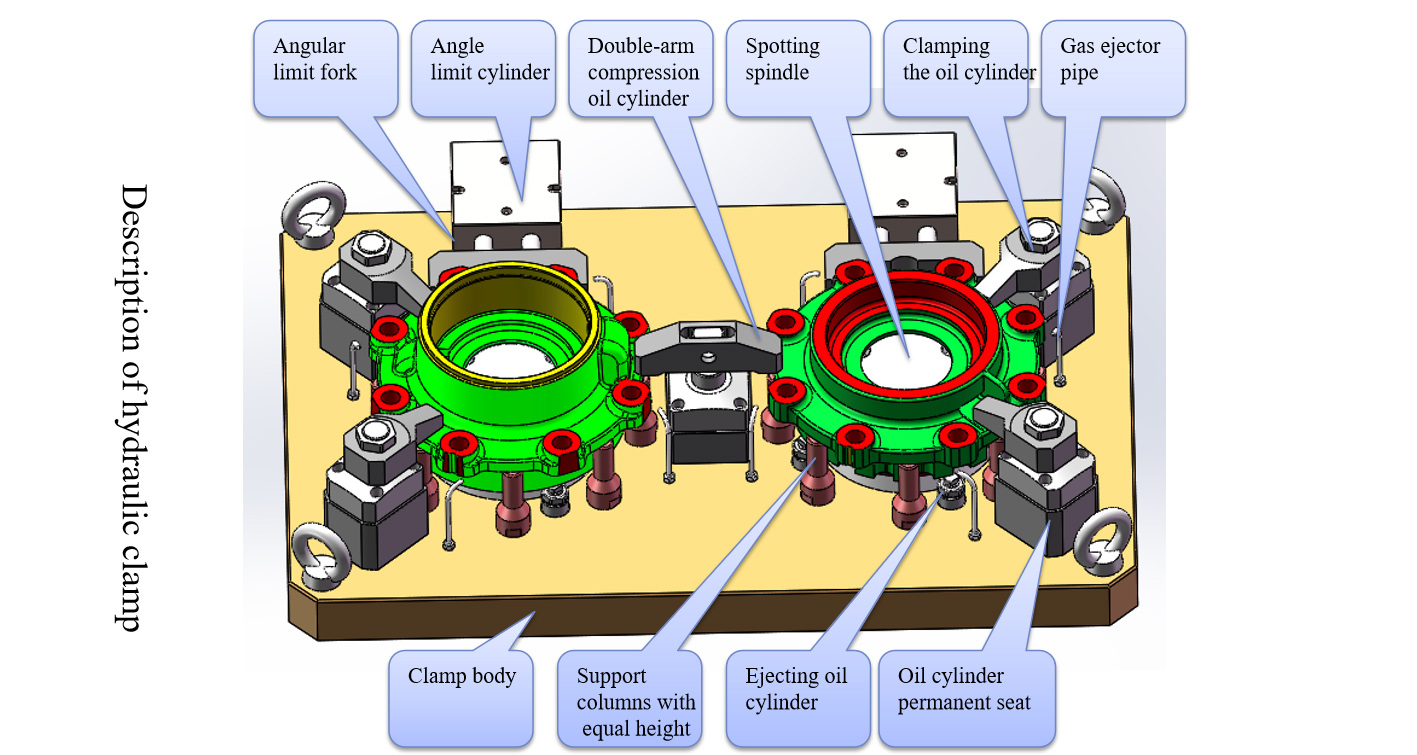
OP20 हायड्रॉलिक फिक्स्चरची ओळख
प्रक्रिया करण्याच्या सूचना:
१. φ१६५ आतील बोअरला आधार छिद्र माना, D डेटमला आधार प्रतल माना आणि दोन माउंटिंग छिद्रांच्या बॉसच्या बाहेरील कमानीला कोनीय मर्यादा माना;
२. माउंटिंग होल बॉस, ८-φ१७ माउंटिंग होल आणि होलच्या दोन्ही टोकांच्या वरच्या पृष्ठभागाचे चॅम्फरिंग प्रोसेसिंग पूर्ण करण्यासाठी मशीन टूल M च्या कमांडद्वारे प्रेसिंग प्लेटची सैल करण्याची आणि दाबण्याची क्रिया नियंत्रित करा;
३. फिक्स्चरमध्ये पोझिशनिंग, स्वयंचलित क्लॅम्पिंग, हवा रोधकता तपासणी, स्वयंचलित सैल करणे, स्वयंचलित बाहेर काढणे, स्वयंचलित चिप फ्लशिंग आणि पोझिशनिंग डेटम प्लेनची स्वयंचलित स्वच्छता करण्याची कार्ये आहेत;
उत्पादन लाइनसाठी उपकरणांची आवश्यकता
१. उत्पादन लाइन उपकरणाच्या क्लॅम्पमध्ये स्वयंचलितपणे घट्ट पकडण्याची आणि सैल करण्याची कार्ये आहेत, आणि लोडिंग व ब्लँकिंग क्रियेच्या सहकार्याने मॅनिप्युलेटर सिस्टमच्या सिग्नलच्या नियंत्रणाखाली स्वयंचलितपणे घट्ट पकडण्याची आणि सैल करण्याची कार्ये साध्य करते;
२. आमच्या कंपनीच्या इलेक्ट्रिक कंट्रोल सिग्नल आणि मॅनिप्युलेटर कम्युनिकेशनशी समन्वय साधण्यासाठी, उत्पादन लाइन उपकरणांच्या मेटल प्लेटकरिता स्कायलाइटची जागा किंवा ऑटोमॅटिक डोअर मॉड्यूल राखीव ठेवले जाईल;
३. उत्पादन लाइन उपकरणे हेवी-लोड कनेक्टर (किंवा एव्हिएशन प्लग) च्या कनेक्शन मोडद्वारे मॅनिप्युलेटरशी संवाद साधतात;
४. उत्पादन लाइन उपकरणामध्ये मॅनिप्युलेटर जबड्याच्या क्रियेच्या सुरक्षित मर्यादेपेक्षा मोठी अंतर्गत (व्यत्यय) जागा आहे;
५. उत्पादन लाइनच्या उपकरणांनी हे सुनिश्चित केले पाहिजे की क्लॅम्पच्या पोझिशनिंग पृष्ठभागावर लोखंडाचे कण शिल्लक राहणार नाहीत. आवश्यक असल्यास, स्वच्छतेसाठी हवेचा झोत वाढवावा (स्वच्छता करताना चक फिरवला पाहिजे);
६. उत्पादन लाइनच्या उपकरणांमध्ये चिप ब्रेकिंगची चांगली क्षमता आहे. गरज भासल्यास, आमच्या कंपनीचे सहायक उच्च-दाब चिप ब्रेकिंग उपकरण जोडले जाईल;
७. जेव्हा उत्पादन लाइन उपकरणांना मशीन टूल स्पिंडलचे अचूक थांबणे आवश्यक असते, तेव्हा हे कार्य जोडा आणि संबंधित विद्युत सिग्नल प्रदान करा;
व्हर्टिकल लेथ VTC-W9035 चा परिचय
VTC-W9035 NC व्हर्टिकल लेथ हे गिअर ब्लँक्स, फ्लेंजेस आणि विशेष आकाराचे शेल्स यांसारख्या फिरणाऱ्या भागांच्या मशिनिंगसाठी योग्य आहे. विशेषतः डिस्क, हब, ब्रेक डिस्क, पंप बॉडी, व्हॉल्व्ह बॉडी आणि शेल्स यांसारख्या भागांच्या अचूक, श्रम-बचत आणि कार्यक्षम टर्निंगसाठी हे अत्यंत उपयुक्त आहे. या मशीन टूलमध्ये चांगली एकूण दृढता, उच्च अचूकता, प्रति युनिट वेळेत धातू काढण्याचा मोठा दर, अचूकता टिकवून ठेवण्याची चांगली क्षमता, उच्च विश्वसनीयता, सुलभ देखभाल इत्यादी फायदे आहेत आणि याचा उपयोग विस्तृत प्रमाणात होतो. यामुळे लाइन उत्पादन, उच्च कार्यक्षमता आणि कमी खर्च शक्य होतो.

| मॉडेल प्रकार | व्हीटीसी-डब्ल्यू९०३५ |
| बेड बॉडीचा कमाल फिरण्याचा व्यास | Φ९०० मिमी |
| स्लायडिंग प्लेटवरील कमाल वळण व्यास | Φ५९० मिमी |
| वर्कपीसचा कमाल टर्निंग व्यास | Φ८५० मिमी |
| वर्कपीसची कमाल वळण लांबी | ७०० मिमी |
| स्पिंडलची गती श्रेणी | २०-९०० आर/मिनिट |
| प्रणाली | फॅनुक ०आय - टीएफ |
| एक्स/झेड अक्षाचा कमाल स्ट्रोक | ६००/८०० मिमी |
| एक्स/झेड अक्षाची जलद गती | २०/२० मी/मिनिट |
| मशीन टूलची लांबी, रुंदी आणि उंची | ३५५०*२२००*३९५० मिमी |
| प्रकल्प | युनिट | पॅरामीटर | |
| प्रक्रिया श्रेणी | एक्स अक्षावरील प्रवास | mm | ११०० |
| एक्स अक्षावरील प्रवास | mm | ६१० | |
| एक्स अक्षावरील प्रवास | mm | ६१० | |
| स्पिंडल नोजपासून वर्कबेंचपर्यंतचे अंतर | mm | १५०~७६० | |
| वर्कबेंच | वर्कबेंचचा आकार | mm | १२००×६०० |
| वर्कबेंचचा कमाल भार | kg | १००० | |
| टी-ग्रूव्ह (आकार×संख्या×अंतर) | mm | १८×५×१०० | |
| खाद्य देणे | X/Y/Z अक्षाचा जलद फीडिंग वेग | मीटर/मिनिट | ३६/३६/२४ |
| स्पिंडल | ड्रायव्हिंग मोड | बेल्ट प्रकार | |
| स्पिंडल टेपर | बीटी४० | ||
| कमाल ऑपरेटिंग वेग | आर/मिनिट | ८००० | |
| शक्ती (रेटेड/कमाल) | KW | ११/१८.५ | |
| टॉर्क (रेटेड/कमाल) | एन·एम | ५२.५/११८ | |
| अचूकता | X/Y/Z अक्षांच्या स्थितीची अचूकता (अर्ध बंद लूप) | mm | ०.००८ (एकूण लांबी) |
| X/Y/Z अक्षांची पुनरावृत्ती अचूकता (अर्ध बंद लूप) | mm | ०.००५ (एकूण लांबी) | |
| टूल मॅगझिन | प्रकार | डिस्क | |
| टूल मॅगझिनची क्षमता | 24 | ||
| कमाल साधन आकार(साधनाचा पूर्ण व्यास/लगतच्या रिकाम्या साधनाचा व्यास/लांबी) | mm | Φ७८/Φ१५०/ ३०० | |
| साधनाचे कमाल वजन | kg | 8 | |
| संकीर्ण | हवेचा पुरवठा दाब | एमपीए | ०.६५ |
| शक्ती क्षमता | केव्हीए | 25 | |
| मशीन टूलचे एकूण परिमाण (लांबी×रुंदी×उंची) | mm | २९००×२८००×३२०० | |
| मशीन टूलचे वजन | kg | ७००० | |

-

प्रशिक्षण-मुक्त वेल्डिंग रोबोट ...साठी सुलभ संचालन.
-

औद्योगिक स्वयंचलित वेल्डिंग रोबोट आर्म ६ ॲक्सिस ए...
-

माससाठी स्थिर कामगिरी करणारा ६-अक्षीय वेल्डिंग रोबोट...
-

मोबाईल वेल्डिंग रोबोट, स्वयंचलित ट्रॅक प्रकारचा रोबोट...
-

स्वयंचलित रोबोटिक वेल्डर औद्योगिक वेल्डिंग रोब...
-

एस सह बहु-कार्यक्षम स्वयंचलित वेल्डिंग रोबोट...


